


Bin picking robótico guiado por visión 3D
El bin picking manual siempre fue un desafío: las piezas llegan a granel dentro de un contenedor, apiladas, inclinadas o superpuestas. La automatización tradicional necesita bandejas, posicionadores y alimentadores para presentar cada pieza siempre igual.
La visión 3D cambia ese punto de partida. El sistema reconoce la posición y la orientación de cada pieza en el espacio —incluso en el fondo del contenedor— y le indica al robot dónde y cómo tomarla, sin jigs a medida ni preparación manual.
Elegí tu caso


¿Qué es el bin picking?
El bin picking es la toma de piezas individuales desde un contenedor: alcanza con pensar en tomar piezas de cajas y contenedores durante el armado de un producto, o en el paletizado y despaletizado para clasificar bultos por destino.
Resolverlo con un robot requiere tres cosas: el robot industrial, una cámara que reconozca la posición de la pieza y un sistema de visión personalizable que comande el brazo a partir de esa imagen.
Cuando las piezas son tridimensionales hace falta reconocer el espacio completo: no solo las coordenadas X e Y, también la altura. Esa necesidad de la tercera dimensión es lo que define si conviene visión 2D o 3D.

Qué aporta la visión 3D al robot
Visión 3D

Visión 2D

Funciones clave de un sistema de bin picking
Los sistemas automatizados reconocen piezas apiladas en ángulos raros, parcialmente ocultas, reflectantes o acomodadas de formas imprevistas. Es un problema serio sobre todo en producción de bajo volumen y alta mezcla, donde los jigs o los montajes estructurados no son una opción.
Con sensores CMOS de alta resolución e iluminación de precisión, el sistema reconstruye la imagen completa de cada pieza desde varios ángulos, incluso en el fondo del contenedor. Ese dato se procesa al instante y el robot determina la posición y la orientación exactas en el espacio.
Una vez elegida la pieza candidata, las herramientas de planificación simulan el movimiento antes de que el robot se mueva: verifican que sea alcanzable y evitan colisiones con las piezas vecinas. Si hay varias tomas posibles, el sistema las ordena por estabilidad y viabilidad —por ejemplo, primero la pieza más alta, o evitando grupos que puedan moverse a mitad de la toma.
Del lado del software, el reconocimiento por forma arranca con unas pocas imágenes y las interfaces gráficas permiten crear y ajustar la aplicación sin programar. La calibración es automática y el sistema se adapta rápido a distintos contenedores, tipos de pieza y configuraciones de robot.
Integración con la carga de máquina
El bin picking suele ser el comienzo de un proceso automatizado más largo. Ya sea alimentar un centro de mecanizado, transferir piezas a una cinta o dejarlas listas para inspección, cada movimiento tiene que ser exacto: una toma mala frena la línea.
Como el sistema define tanto la ubicación de la pieza como la forma de manipularla, la misma información espacial que sirvió para encontrarla se usa para colocarla. Con robots multieje se simula el recorrido completo —incluidos cabeceo, alabeo y guiñada— para una colocación precisa.
Con reconocimiento detallado de superficie y profundidad, el robot siempre sabe qué está sosteniendo y hacia dónde va. Para el operador eso significa menos ajustes y cambios de formato más rápidos, con piezas chicas o voluminosas casi sin modificaciones. Además, la posición se mantiene entre escaneos, así el robot sigue trabajando mientras corre la detección siguiente.
Piezas que se pueden tomar a granel
A la hora de decidir si conviene instalar robótica guiada por visión 3D, la pregunta más frecuente es qué tipo de piezas admite. El reconocimiento 3D funciona con formas curvas, objetos blandos y estructuras complicadas.
El rango de tamaños va desde tornillos y bulones hasta engranajes y bielas automotrices, e incluso piezas grandes como silenciadores. Y en materiales cubre metal, plástico y caucho, además de cilindros, chapas finas y superficies con terminación brillante.


Ejemplos de aplicación por tipo de pieza
La toma es estable con piezas de formas y materiales muy distintos. En estos videos se ve el sistema resolviendo cada caso.
Cuatro cámaras
Las cuatro cámaras del sistema toman el contenedor desde distintos ángulos y generan imágenes 3D confiables, con mínimas zonas ciegas.
Rango dinámico amplio
El proyector LED y los sensores CMOS de alta sensibilidad logran un rango dinámico muy amplio, así se detectan incluso piezas muy reflectantes.
Procesamiento rápido
El procesador de alta velocidad ejecuta los algoritmos de búsqueda 3D con rapidez y acorta mucho el tiempo de ciclo frente a la visión 3D estándar para robots.
Diferencias de altura mínimas
Combinando cámaras de alta resolución con un proyector de luz de alta resolución se identifican diferencias de altura muy chicas, lo que permite detectar con exactitud detalles pequeños.
Patrones a 90 grados
El proyector LED emite varios patrones de luz en franjas a 90 grados, lo que reduce el impacto de los reflejos de las superficies brillantes.
Calibración automática
La calibración se hace con solo presionar un botón, con un método exacto y repetible.
Piezas pesadas y de forma compleja
Los cigüeñales de motor son piezas pesadas y de forma compleja. Con robótica guiada por visión 3D se toman con exactitud, agarrando el eje central según los datos de la imagen.
Eso evita el esfuerzo físico del operario y reduce el riesgo de accidentes y de daño a la pieza.

Ventajas del bin picking automatizado
Resuelve la falta de personal
Automatiza una tarea repetitiva que hoy cuesta cubrir y sostener en el tiempo.
Reduce el costo de mano de obra
El robot opera las 24 horas sin horas extra ni recambios de turno.
Automatiza el suministro de piezas
Elimina la necesidad de alimentadores y dispositivos de posicionamiento.
Previene productos defectuosos
Saca del medio el error humano al ubicar u orientar la pieza.
Aprovecha mejor el espacio
Al no necesitar alimentadores ni jigs, se libera superficie de planta.
Sostiene el ritmo de trabajo
La velocidad deja de depender de la experiencia de cada operario.
Aplicaciones de la robótica guiada por visión 3D
Más allá del bin picking, el reconocimiento 3D habilita otras tareas donde la pieza no llega en una posición fija.
Bin picking
Bin picking
Evita tareas engorrosas como preparar jigs o alinear bandejas. El robot reconoce las piezas desparramadas y las toma al azar, sin el trabajo de alineación ni los equipos periféricos que eso exige.

Paletizado y despaletizado
Paletizado / Despaletizado
Cargar y descargar pallets requería tradicionalmente un paletizador dedicado. Con visión 3D esa tarea se resuelve con un robot industrial común.

Picking de piezas apiladas
Picking apilado
La posición se determina con exactitud en X, Y y también en altura (Z), lo que habilita aplicaciones donde las cajas o piezas vienen apiladas.

Los límites del bin picking tradicional
Hacer el picking a mano genera demoras, resultados inconsistentes y riesgos de seguridad, sobre todo con piezas filosas o pesadas. Los montajes semiautomáticos fallan con piezas reflectantes, encastradas u ocultas, por la oclusión y la variabilidad.
La imagen 3D multicámara y la lógica de movimiento resuelven eso: reconstruyen la ubicación aunque la pieza esté parcialmente tapada, vuelven a escanear después de cada toma para ajustarse a los corrimientos, simulan el recorrido antes de moverse y, si una toma falla, eligen otro objetivo o recalculan el camino al instante.
Cómo sería tu línea sin picking manual
Con imagen en tiempo real y movimiento guiado con precisión, se dejan atrás las conjeturas, los jigs a medida y las paradas de línea. Podemos evaluar juntos si tu aplicación es candidata y qué configuración de cámara y robot le corresponde.
Recoger y colocar (pick and place)
El sistema de visión personalizable admite conexión directa con cada fabricante de robot, lo que reduce de forma importante el tiempo de puesta en marcha.
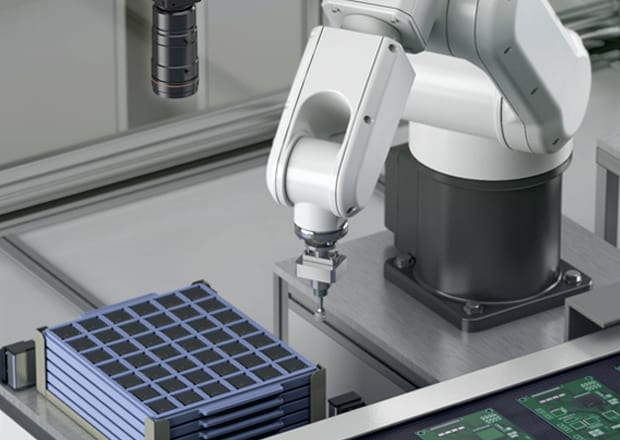
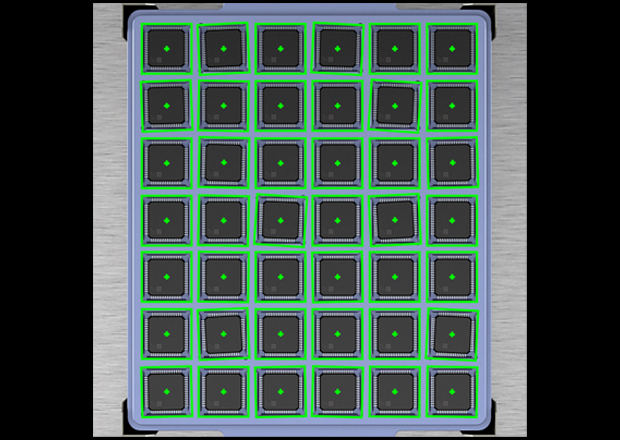

Bin picking de piezas a granel
La función de búsqueda 3D usa cuatro cámaras separadas para generar una imagen 3D sin zonas ciegas y obtener la mejor detección posible. Permite buscar la pieza de forma estable sin importar su posición ni su orientación.

Robot guiado para el empaquetado de golosinas
El encajonado de paquetes de confitería era un proceso típicamente manual; con procesamiento de imágenes y robots se fue automatizando cada vez más.
Recolección de piezas por robots
Combinar el robot con una cámara permite una recolección más flexible: facilita la enseñanza y la programación, y reduce mucho el tiempo de puesta en marcha y de cambio de herramental.
Recolección robótica de piezas metálicas
Con los sistemas convencionales había que capturar imágenes por separado con la cámara en el brazo; las cámaras de alta resolución cubren todo el campo de visión de una vez y mejoran el tiempo de ciclo.
Recolección robótica de baterías
La robótica guiada por visión mejora la eficiencia y la consistencia de la producción, y se integra con distintos fabricantes de robot. Si hace falta, la cámara de alta resolución suma OCR y lectura de códigos 2D a la misma inspección.
¿Necesitás asesoramiento para tu aplicación?
Te ayudamos a seleccionar el sistema de visión adecuado para tu proceso.
Contactar especialistaPreguntas frecuentes sobre el bin picking guiado por visión 3D
¿Qué diferencia hay entre la robótica guiada por visión 2D y 3D?
Un sistema 2D ubica la pieza sobre un plano, por lo que necesita que llegue apoyada y separada. Un sistema 3D suma la altura: reconoce piezas apiladas, inclinadas o superpuestas dentro de un contenedor y le da al robot la orientación completa para tomarlas.
¿Hace falta preparar las piezas en bandejas o alimentadores?
No. Esa es justamente la ventaja: las piezas pueden llegar a granel dentro del contenedor. El sistema reconoce cada una en su posición real, lo que evita alimentadores, bandejas y jigs de posicionamiento.
¿Funciona con piezas metálicas brillantes?
Sí. Las superficies reflectantes son uno de los casos difíciles clásicos; se resuelven combinando proyección de patrones de luz y sensores de alta sensibilidad con amplio rango dinámico, que permiten reconstruir la forma de la pieza pese al brillo.
¿El robot puede chocar contra el contenedor u otra pieza?
El sistema simula la trayectoria antes de ejecutar el movimiento y verifica el alcance, los límites mecánicos y las posibles colisiones. Si la toma elegida no es viable, selecciona otra pieza o recalcula el camino.
¿Es compatible con cualquier marca de robot?
La robótica guiada por visión trabaja con los robots industriales de las marcas habituales del mercado. En cada proyecto validamos la integración con el robot y el controlador que ya tiene la planta.


¿Necesitás asesoramiento para tu aplicación?
Te ayudamos a seleccionar la instrumentación adecuada para tu proceso.
Contactar especialista